Hier einmal der Bereich um einen Überblick über die benötigten Teile zu erhalten. Hier einmal meine erste grobe Auflistung. Die Bauteile sind alle nicht Fix also schlagt ruhig Alternativen vor
Arduino Mega 2
M3 x 20 Schrauben, Countersunk 50
M4 x 20 Schrauben, Countersunk 50
M8 x 100 Schrauben, Countersunk 15
M3 x 12 Schraumen, Holz 100
M4 x 20 Schrauben, Holz 50
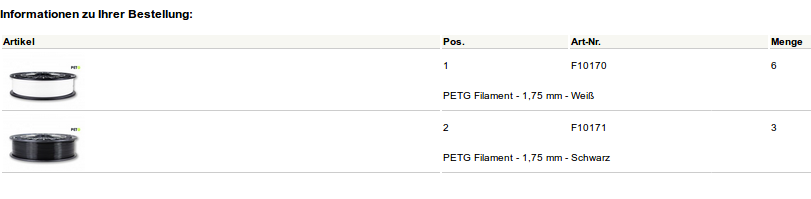
Filament 6
Hand und Unterarm (rechts, links)
Servos HK15298B 10
Servo MG996r 2
Neilon Schnur, Zugsehne 1
Federn 10
Arm und Schulter (rechts, links)
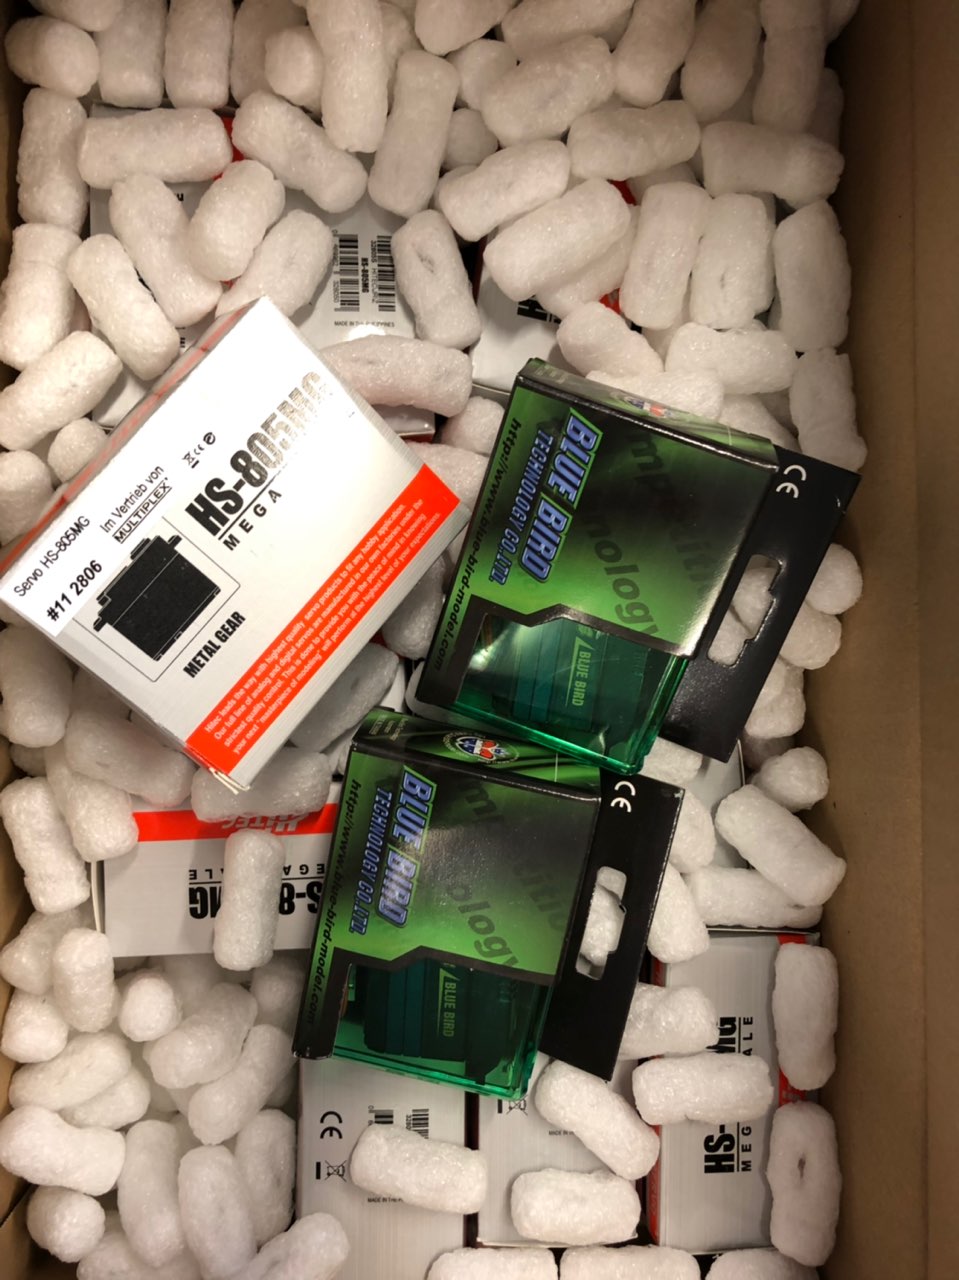
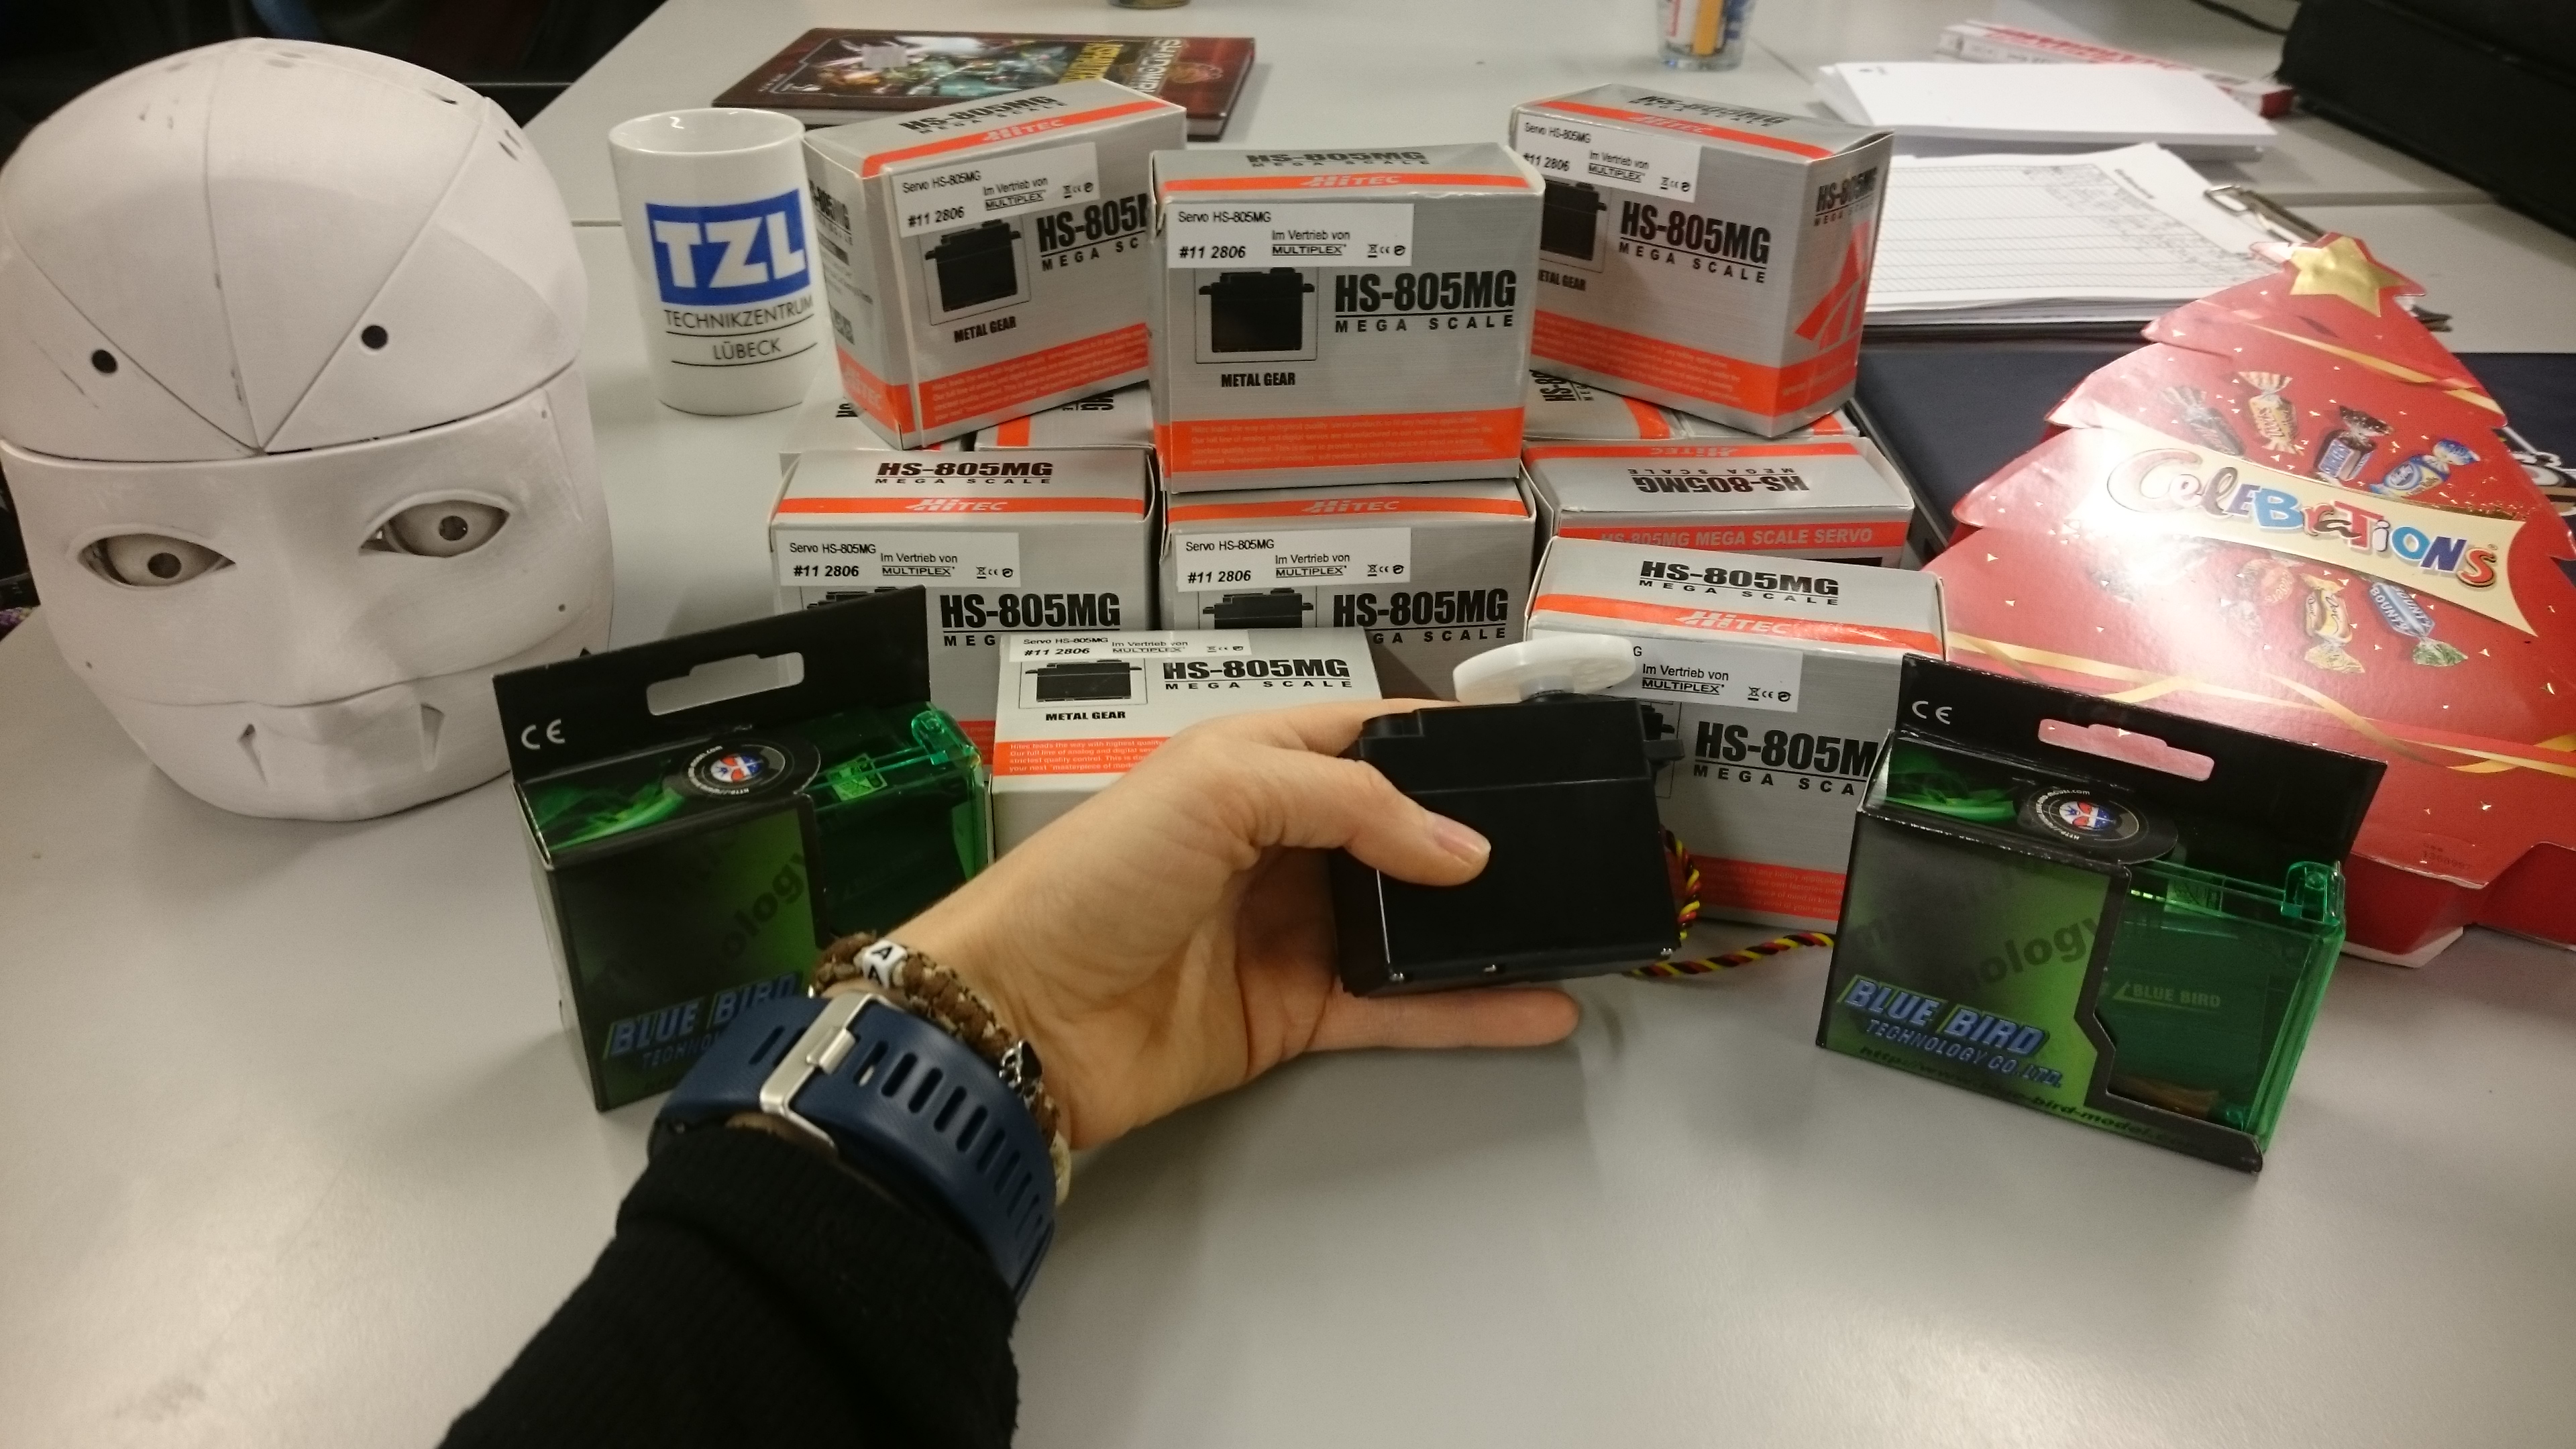
Servo Hitec HS805BB 8
Die erste Bestellung ist raus
Bald kann das Drucken beginnen
Über die elektrischen Bauteile würde ich in den einzelnen Gruppen auf jeden Fall noch einmal schauen. Hier kann gerne über verschiedene Varianten diskutiert werden
susesKaninchen
Virschlag: Arduino Mega durch ESP32 ersetzen
Vorteile:
WLAN und Bluetooth fähig.
Debugging über externes Display möglich
eventuelle drathlose Verbindung steuerbar
besonders in der Entwicklungsphase gut zum Debugging
10 Mal schneller
Günstiger
Alle Pins unterstützen PWM
+Kleiner
Nachteile:
weniger allgemeine Pins (durch Erweiterungsboards Ausgleichbart, sollte man sie brauchen.)
eventuell sind nicht alle Bibliotheken 100% so benutzbar und es müsste überlegt werden was man programmiert.
ESP sind anfälliger gegen Störungen wie Spannungsschwankungen, deswegen könnte ein Kondensator aufgelötet werden.
Mathis
Ich habe keine Erfahrung mit ESP32s (und vor drei Wochen das erste mal einen ESP3266 programmiert) aber mir scheint, dass die Boards ihre Vorteile vor allem bei low-energy wireless Einsätzen ausspielen können, wo es auch auf kompakte Hardware ankommt. Brauchen wir den Geschwindigkeitsbonus für das Projekt und wäre das den zusätzlichen Aufwand durch Bibliotheksanpassungen und Erweiterungsboards wert?
Bei Langevins inMoov scheinen die Arduinos ausreichend dimensioniert zu sein und bilden eine gute Basis speziell bei einem so I/O lastigen Projekt.
Vor allem für die große Zahl an Hardware/Software Neueinsteigern die wir in den Teams haben scheint mir ein “klassisches” Arduino Projekt zum Einstieg ganz gut geeignet. Ich hätte Sorge, dass die Frustschwellen beim Umstieg auf ESP32s zunächst recht hoch liegen und die Erfolgserlebnisse zu lange auf sich warten lassen - genug zum Debuggen werden wir auch so haben.
Ich möchte uns keinesfalls zu stark ausbremsen, wenn es darum geht eigene Wege zu gehen, aber bei den tatkräftigen Teams ist es ja nur eine Frage der Zeit, bis wir uns mit unseren Optimierungsideen an inMoov Generation2 austoben können.
… Dann könnte man ja sogar darüber nachdenken von der Windows Tablet - Arduino Kombi auf eine Embedded-Linux Plattform umzusteigen. Debian oder Yocto-Linux auf einem SoC-Board mit viel Rechenpower, Netzwerk und einem FPGA mit gaaanz viel I/O…
Natascha
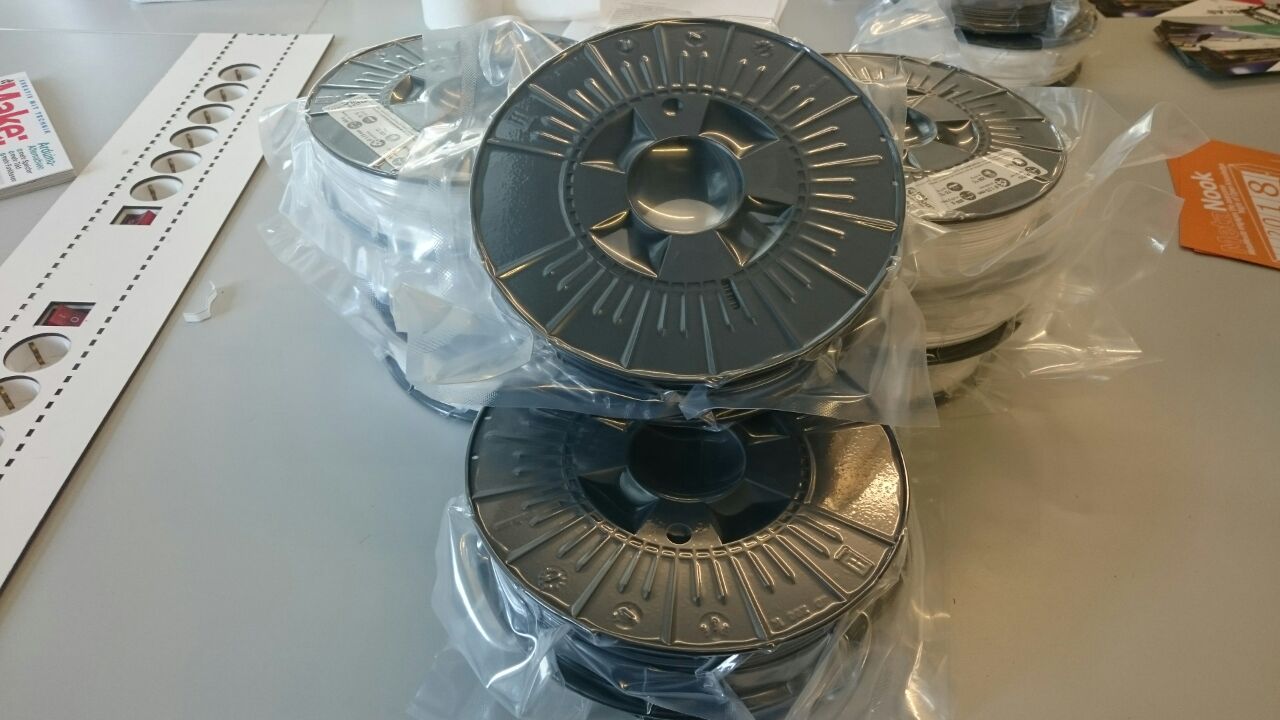
Whoop Whoop euer Filament ist angekommen =)
Möge das Drucken beginnen
Schrauben im Wert von insgesamt 50€ sind bestellt =) Jetzt stehen wir vor der großen Aufgabe einen geeigneten Kleber für PETG zu finden
AndreS
Hier ist meine Zusammengetragene Liste mit den Servos. Ich bitte diese durchzugucken und bei Problemen oder Hinweisen diese zu Kommentieren.
Die Servos wurden nach Forenerfahrungen, Bewertungen, Stellmoment, Stellzeit, Getriebeart, Preis, Größe, Verfügbarkeit & Shop mit Rechnung ausgewählt worden.
AndreS
Ich habe die Bestellliste, etwas geändert und freigegeben. Jeder der etwas für das Projekt benötigt, kann es hier eintragen damit es gesammelt gekauft werden kann. Bestellliste InMoov
Natascha
Wir haben unsere Schuhe gut geputzt der Nikolaus war da
Filamentnachschub ist unterwegs @MaxM Die kleine Kamera ist leider nicht mehr verfügbar hatten wir nicht noch eine Ausweichkamera für die Augen? @Ian was braucht ihr für eine Mindestauflösung?
Ian
Ich denke die Auflösung ist nicht so relevant. Die meisten Bilderkennungsalgorithmen brechen das ohnehin runter.
Die Ausnahme dafür wäre natürlich, wenn man z.B. Bilder aus der Sicht des Roboters aufnehmen können möchte, dann wäre eine hohe Auflösung sinnvoll
Natascha
Moin zusammen, Mittwoch abend soll die Bangood bestellung rausgehen. Möchte jemand etwas ergänzen oder verändern?
Es kann bei der Kamera zu Problemen kommen, da die Daten sehr schnell abgefragt werden müssen. Deswegen würde ich eher eine mit FiFo Speicher nehmen. Die sind einfacher zu nutzen, besonders die, wo die Daten auch über SPI abfragbar sind.
Wenn ihr wisst was ihr programmieren wollt und wie ihr es macht, ist die aber auch okay. Aber alle Arduino unter dem Mega sind mit nur der Kamera schon überfordert.
Nur 12x 12 mm in den Augen. Zu dick darf sie auch nicht sein da es sonst problematisch wird. Die Bilderkennung arbeitet direkt auf einem towerpc. Daher wäre eine USB Schnittstelle natürlich super. Leider haben wir keine so kleine Kamera mit USB gefunden kennst du eventuell eine bessere Lösung?
Oder eine lösung via WIFI
PS: Alles nur schnell in 10 min zusammengesucht!
Ian
Wie sieht es denn aus, passen diese Kameras auch in die Augen trotz des Mechanismus?
Und kann man die Kabel problemlos verlängern um die Kameras am PC anzuschliessen?
Wäre gut wenn wir uns bald für ein Modell entscheiden, dann können wir nämlich mal anfangen den Roboter mit Bilderkennung auszustatten
P.S.: Macht eine Weitwinkelkamera hier eigentlich Sinn? Die sitzt ja dann am Ende im Auge, kann die überhaupt aus der Öffnung raussehen?
 Natascha