Hier der Bereich für das Team Hand, Unterarm und Oberarm.
Da sich für den Oberarm bisher noch niemand eingetrage hat, habe ich ihn einmal in diese Gruppe mit eingefügt. Das ist aber natürlich kein Muss
Ich habe einmal die ensprechenden Anleitungen der InMoov Seite herausgesucht. In meiner Bachelorarbeit habe ich viel mit unterschiedlichen Fingermechanismen experimentiert und kann euch meine Ergebnisse gerne einmal zeigen @susesKaninchen hat ja bereits angesprochen, dass man ein Kraftfeedback in den Fingern realisieren könnte. Hierfür müssen wir so oder so die Finger des Grundmodells anpassen und die Kabel entsprechend weiterführen. Am einfachsten können wir uns hier vermutlich beim Teammeeting direkt besprechen.
Wir müssen uns natürlich nicht an die genaue Anleitung halten. Diese dient nur als Anhaltspunkt. Eigene Ideen und Vorschläge sind immer gerne gesehen =)
Am Besten versuchen wir im Team einen festen Rythmus zu finden, in dem wir uns treffen möchten.
Wir sind natürlich nicht fest an den Termin/Rythmus gebunden. Wenn Projektarbeiten oder die Klausurphase anstehen können wir immer noch etwas neues festlegen. Der Spaß am Projekt steht schließlich im Vordergrund
Hier also noch mehr der tollen Umfragen
Umfrage Wochentag
Montag abends1 Stimme (8 %)
Dienstag abends1 Stimme (8 %)
Mittwoch abends4 Stimmen (31 %)
Donnerstag abends4 Stimmen (31 %)
Freitag abends1 Stimme (8 %)
Samstags0 Stimmen (0 %)
Sonntags2 Stimmen (15 %)
Umfrage beendet (Archiv), 13 Stimmen insgesamt.
Umfrage Rythmus
Mehr als 1x die Woche2 Stimmen (18 %)
1x die Woche7 Stimmen (64 %)
Alle zwei Wochen2 Stimmen (18 %)
Alle drei Wochen0 Stimmen (0 %)
Einmal im Monat0 Stimmen (0 %)
Umfrage beendet (Archiv), 11 Stimmen insgesamt.
Möchtest du eine 3D-Drucker Einweisung erhalten
Aber klar!5 Stimmen (83 %)
Nein das interessiert mich nicht1 Stimme (17 %)
Umfrage beendet (Archiv), 6 Stimmen insgesamt.
Dieser Bereich ist dazu gedacht, dass sich das Team untereinander austauschen und über mögliche Lösungen, Sensoren, etc. diskutieren kann. Also viel Spaß =)
Allerdings kann ich nur davon abraten, da sie sehr schnell kaputt gehen. Insgesamt musste ich Defekte 2x austauschen
LLeonBlank
Wie wäre es denn wenn wir einen Dehnungssensor mit den Fäden für die Fingerkrümmung verbinden?
Natascha
Hier kommt es ganz darauf an ob wir eine Verbindung mit einem festen Radius oder eine adaptive Verbindung realisieren.
Bei der festen Verbindung sind alle Fingerglieder miteinander gekoppelt. Das bedeutet, wenn sich das untere Fingerglieder um x Grad dreht, drehen sich die oberen immer um genau y Grad.
Dies ermöglicht eine höhere Stabilität im gestreckten Zustand des Fingers allerdings können sich die einzelnen Glieder nicht an die Gegebenheiten des Objektes anpassen und hierdurch kann es leichter aus der Hand rutschen.
Bei diesem System könnte man die Kraft natürlich direkt mit Dehnungsstreifen messen.
Bei der adaptive Verbindung können sich die einzelnen Fingerglieder an das Objekt anpassen und sind entsprechend nicht durch einen festen Radius verbunden. Daher kann auch eine hohe Kraft aufgebracht werden und das obere Fingerglieder beispielsweise noch gestreckt sein. Hier wären Piezo Kristalle vermutlich die bessere Wahl
susesKaninchen
Piezo Kristalle sind billig, aber nehmen nur die Veränderung von Druck wahr, daher ist es bei ihnen wichtig genau zu rechnen und sie immer wieder auf einen 0Punkt zu resetten.
Ich habe fertige Piezo Gewichtssensoren gefunden, die aber leider 3,4cm groß sind. Dafür können sie bis 50KG messen und kosten unter 1€.
Dehnungssensoren habe ich keine Erfahrung, sehen aber ganz gut aus.
Bei “meinen” Sensoren hatte ich das Problem, dass der grüne Hals im Gelenk des Fingers sitzt und das durch die Knickung der Finger der Sensor beschädigt wird.
susesKaninchen
Hast du noch kaputte davon? Dann würde ich Mal schauen ob man das braucht oder nicht, dann kann man den ganzen langen Hals durch ein Kabel austauschen und durch den Finger leiten.
Natascha
Euer erstes Treffen ist am Mi den 24.10.2018 um 18:00 Uhr
@jaiminbemech donnerstags würden sich die Beine und die Schultern treffen @AndreS, @Konstantin, @Vincent_Jansen euer erstes Treffen ist am Mittwoch
Kein Problem. Ich kann mit die Beine und Schultern Gruppe arbeiten. Ich kann noch nächste Woche am Mittwoch an dieses Treffen teilnehmen.
@Natascha, Eine Frage. Soll ich auch in die Beine und Schultern Gruppe anmelden?
AndreS
Zu dem Druck-feedback habe ich mir noch eine Lösung überlegt: Kleine Luftkammern mit Luftdrucksensoren. Diese sind in SMD-Form zu erhalten und sollte man bei guter Planung & Vorgehen mit eindrucken können. Zudem sind diese eigentlich sehr robust & empfindlich.
@AndreS Das klingt sehr sehr gut, besonders, wenn wir eventuell ja nicht nur an den Fingerspitzen das Feedback haben wollen, sondern an jedem Finger element. Hast du damit schon erfahrung?
AndreS
Noch nicht mit diesem Aufbau. Jedoch habe Ich noch TPU und werde es morgen mal zuhause auspobieren. Kann am Mittwoch berichten.
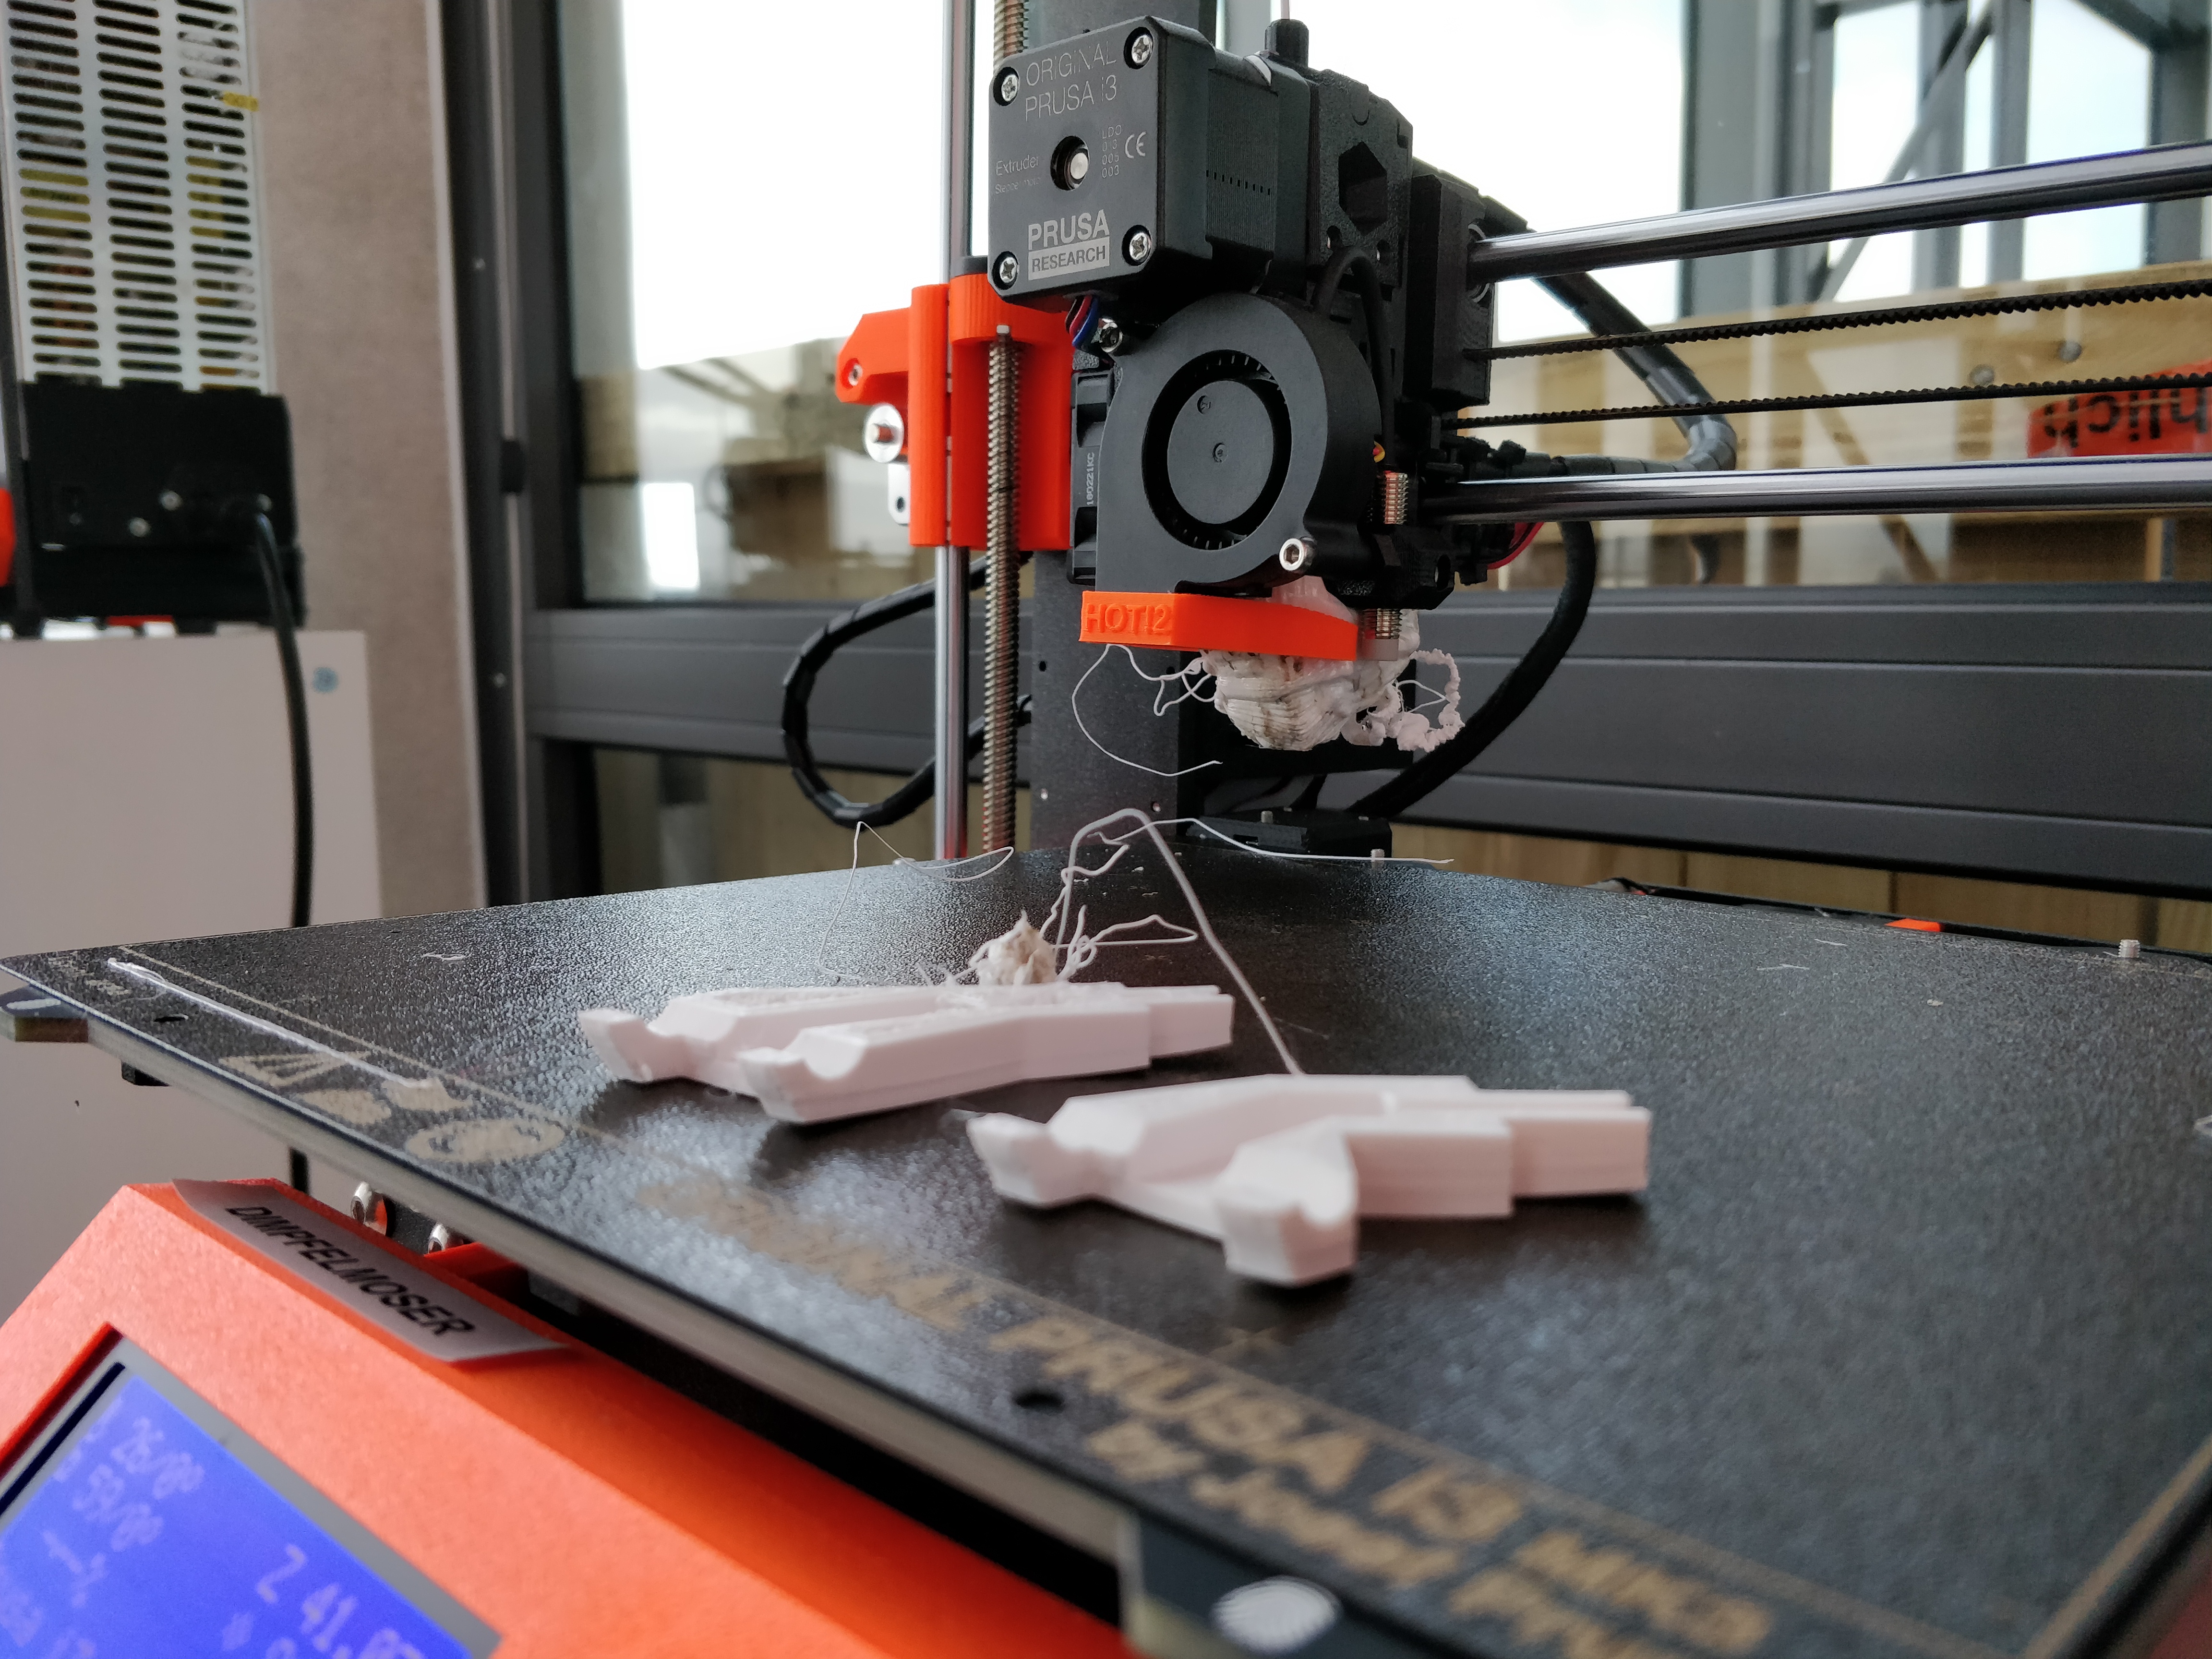
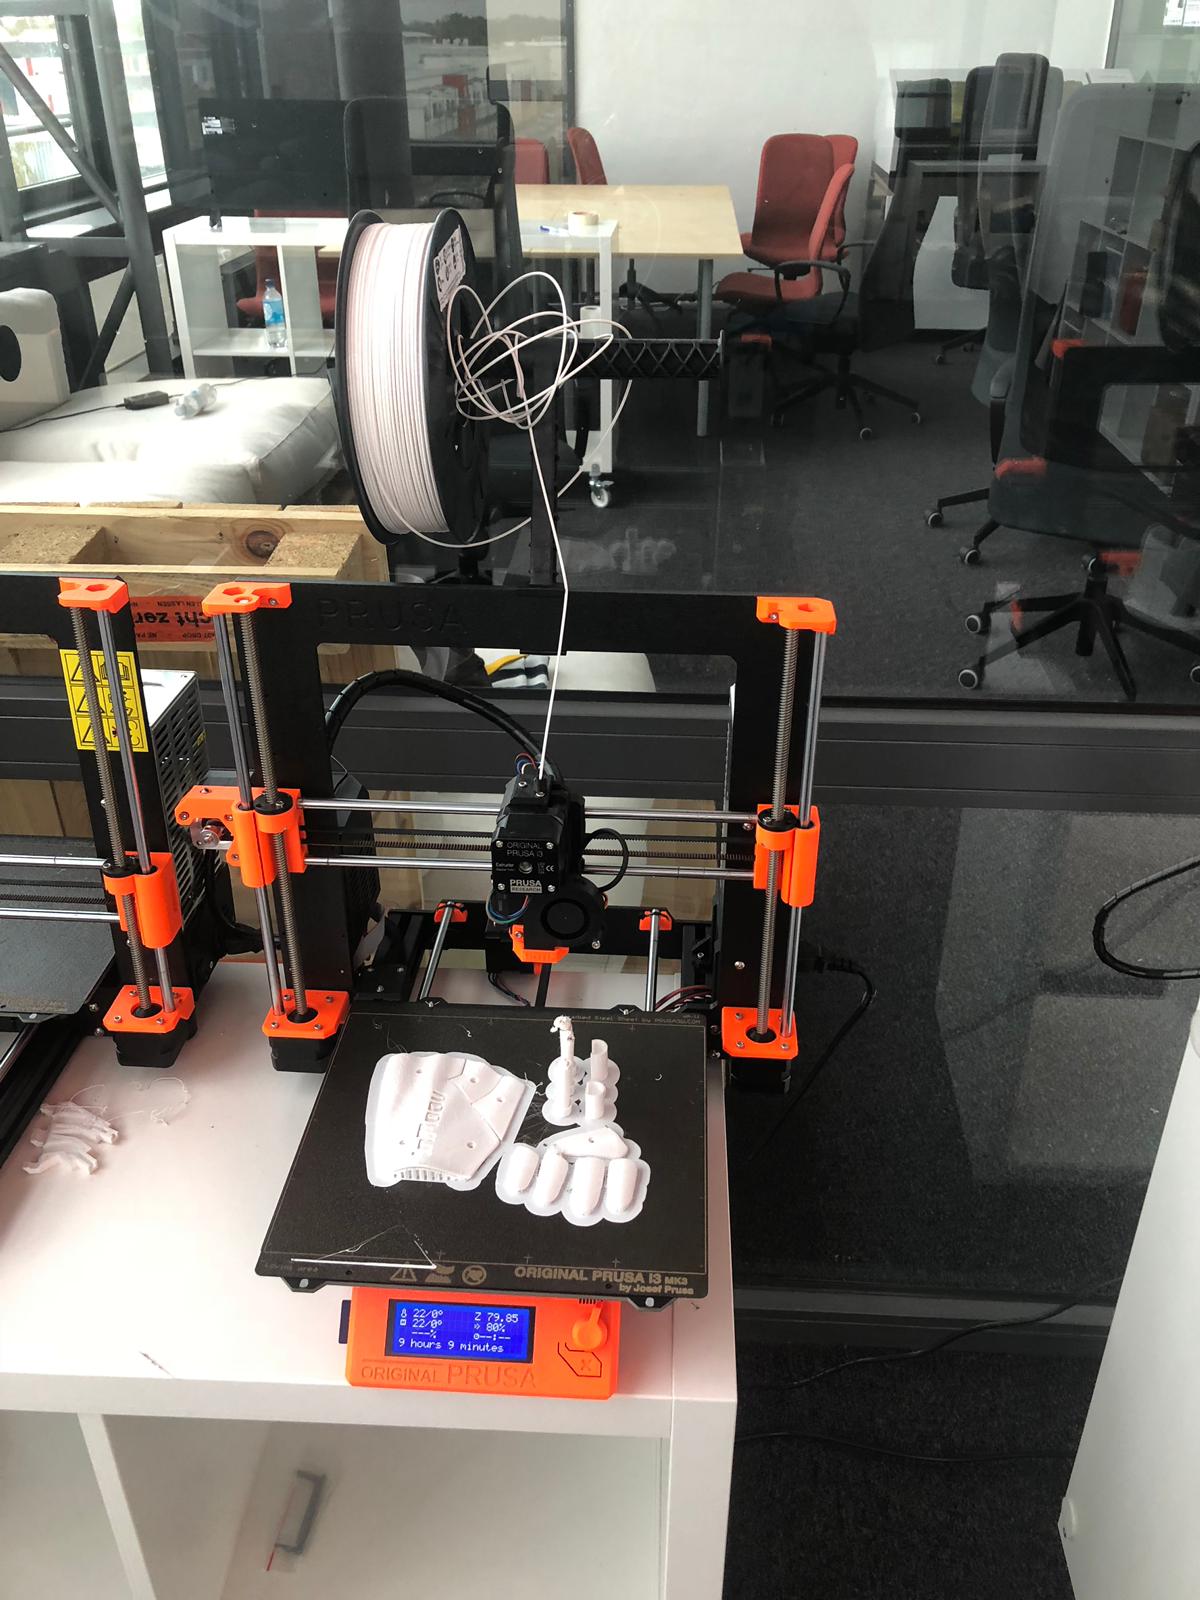
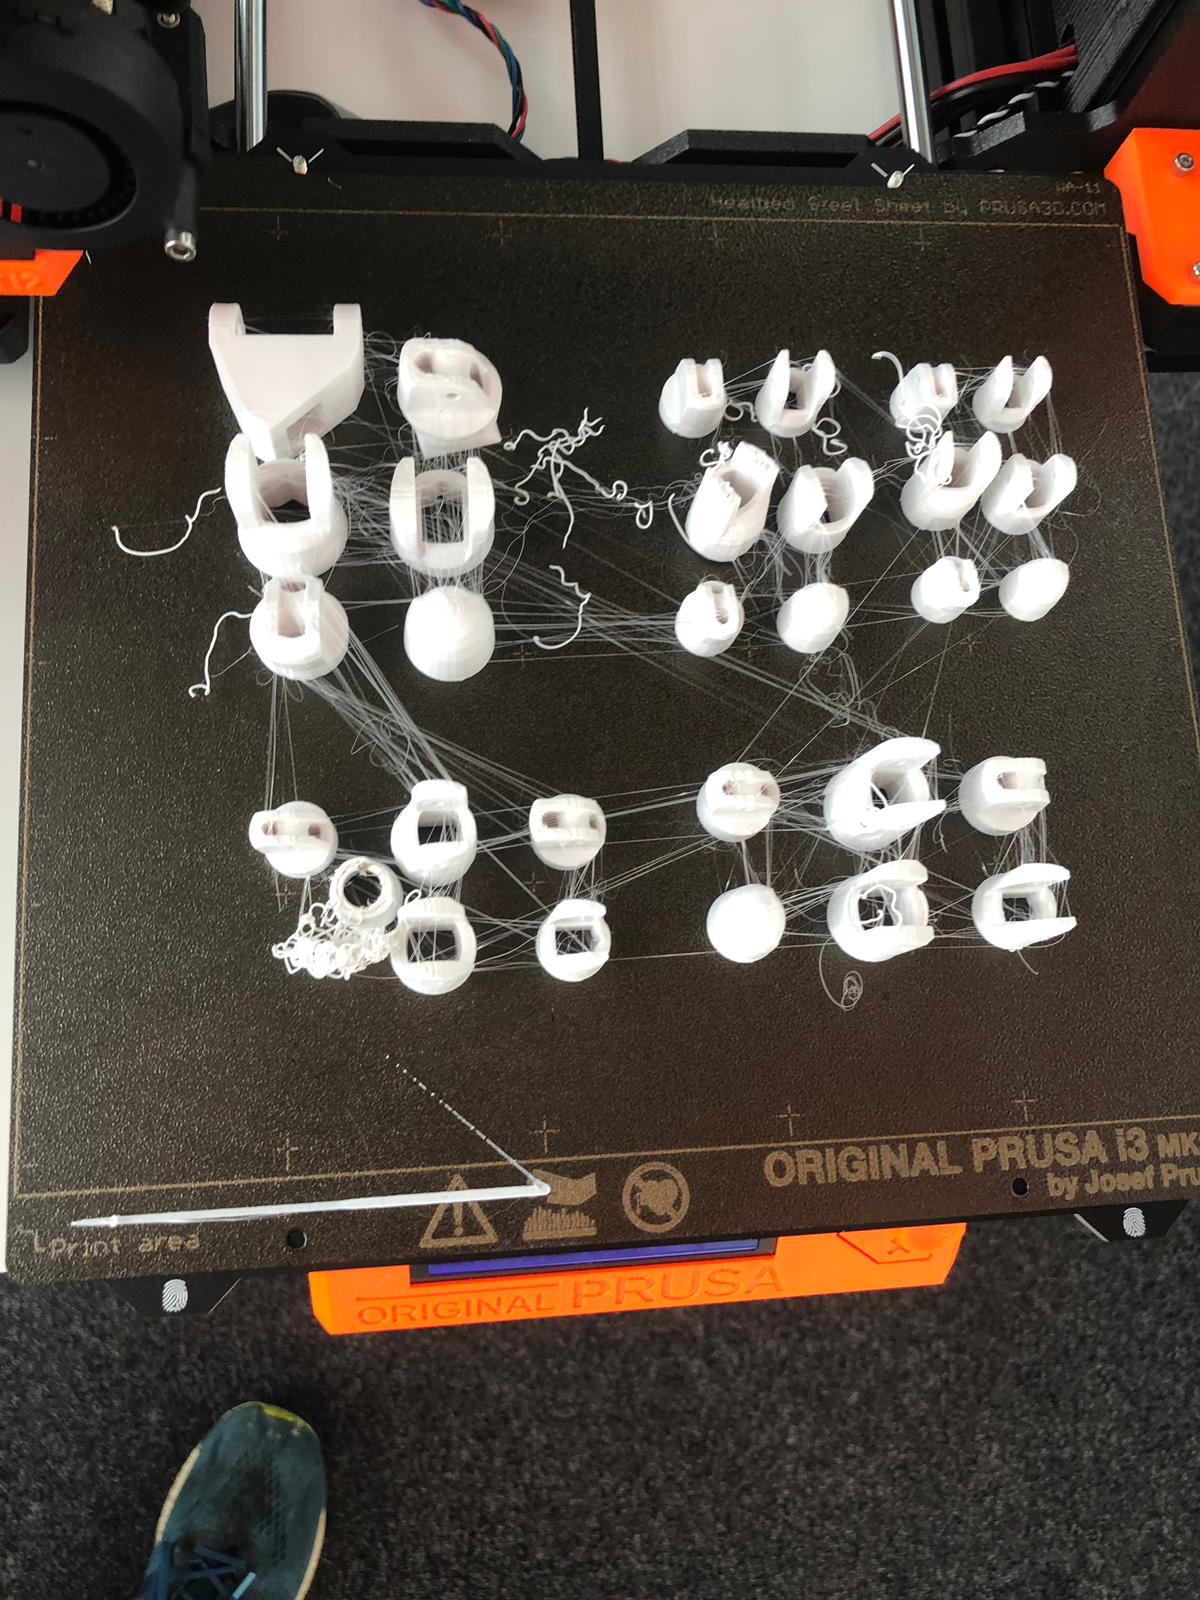
Hier noch ein paar mehr Bilder. Bei deinem Druck @Mathis sieht man das Standardproblem von neuen Rollen. Irgendwann springt das Filament herunter und wickelt sich um die Stande, sodass kein Filament mehr rauskommt. Hier könnte man Platten mit dem Lasercutter auslasern, damit das Filament nicht herunterspringen kann. @AndreS deine Drucke sehen gut aus =) @Konstantin Bei den Fingern haben wir leider ein paar Fäden. Hattet ihr sie eventuell massiv gedruckt? Gestern habe ich ein ziemlich cooles Video gefunden, dass unter anderem bei massiven Drucken die Fädenbildung erklärt: https://makezine.com/2018/10/23/how-to-print-miniature-figures-on-a-3d-printer/
AndreS
Das Problem mit den Fäden hatte ich am Anfang auch, nachdem ich 5°C mit der Drucktemperatur runter gegangen bin, waren keine mehr da.
Cool =) Eure Teile liegen im Lager in einer Kiste gegenüber vom Giftschrank Ich hatte bisher noch nicht die Zeit Schleifpapier zu besorgen, aber wenn ihr die Rechnung an der Info vom Bauhaus stempeln lasst kann ich sie einreichen und euch das Geld wiedergeben (Nur falls ihr heute schon ein wenig die fertigen Teile vorbereiten möchtet.)
Es müssen eventuelle Stützen entfernt werden, der Brim weggeschnitten werden und für eine hübsche glatte Oberfläche würde ich die Teile einmal grob und anschließend fein abschleifen
Auf dem einen Drucker ist TPU geladen. Wenn möglich das TPU geladen lassen und andere Drucker verwenden, da die Einstellung vom Anpressdruck für TPU immer sehr nervig einzustellen ist.
LLeonBlank
Pardon, wo kann ich denn im FabLab den USB-SD-Card-Adapter finden?
achso fast vergessen. Wenn ihr was gedruckt habt oder zusammengebaut etc. immer schön Fotos machen, damit wir alles dokumentieren können =) Und natürlich, damit die anderen der Gruppe wissen was gerade so gemacht wird
LLeonBlank
Muss ich den Raum mit den Prusa’s eigentlich irgendwie zuschließen wenn ich ihn als letzter verlasse?
jap Geh am besten mal bei Bjarne vorbei und sag bescheid, dass oben offen ist und niemand mehr drin ist
LLeonBlank
Alles gut, eben ist schon jemand vorbeigekommen und hat ihn abgeschlossen
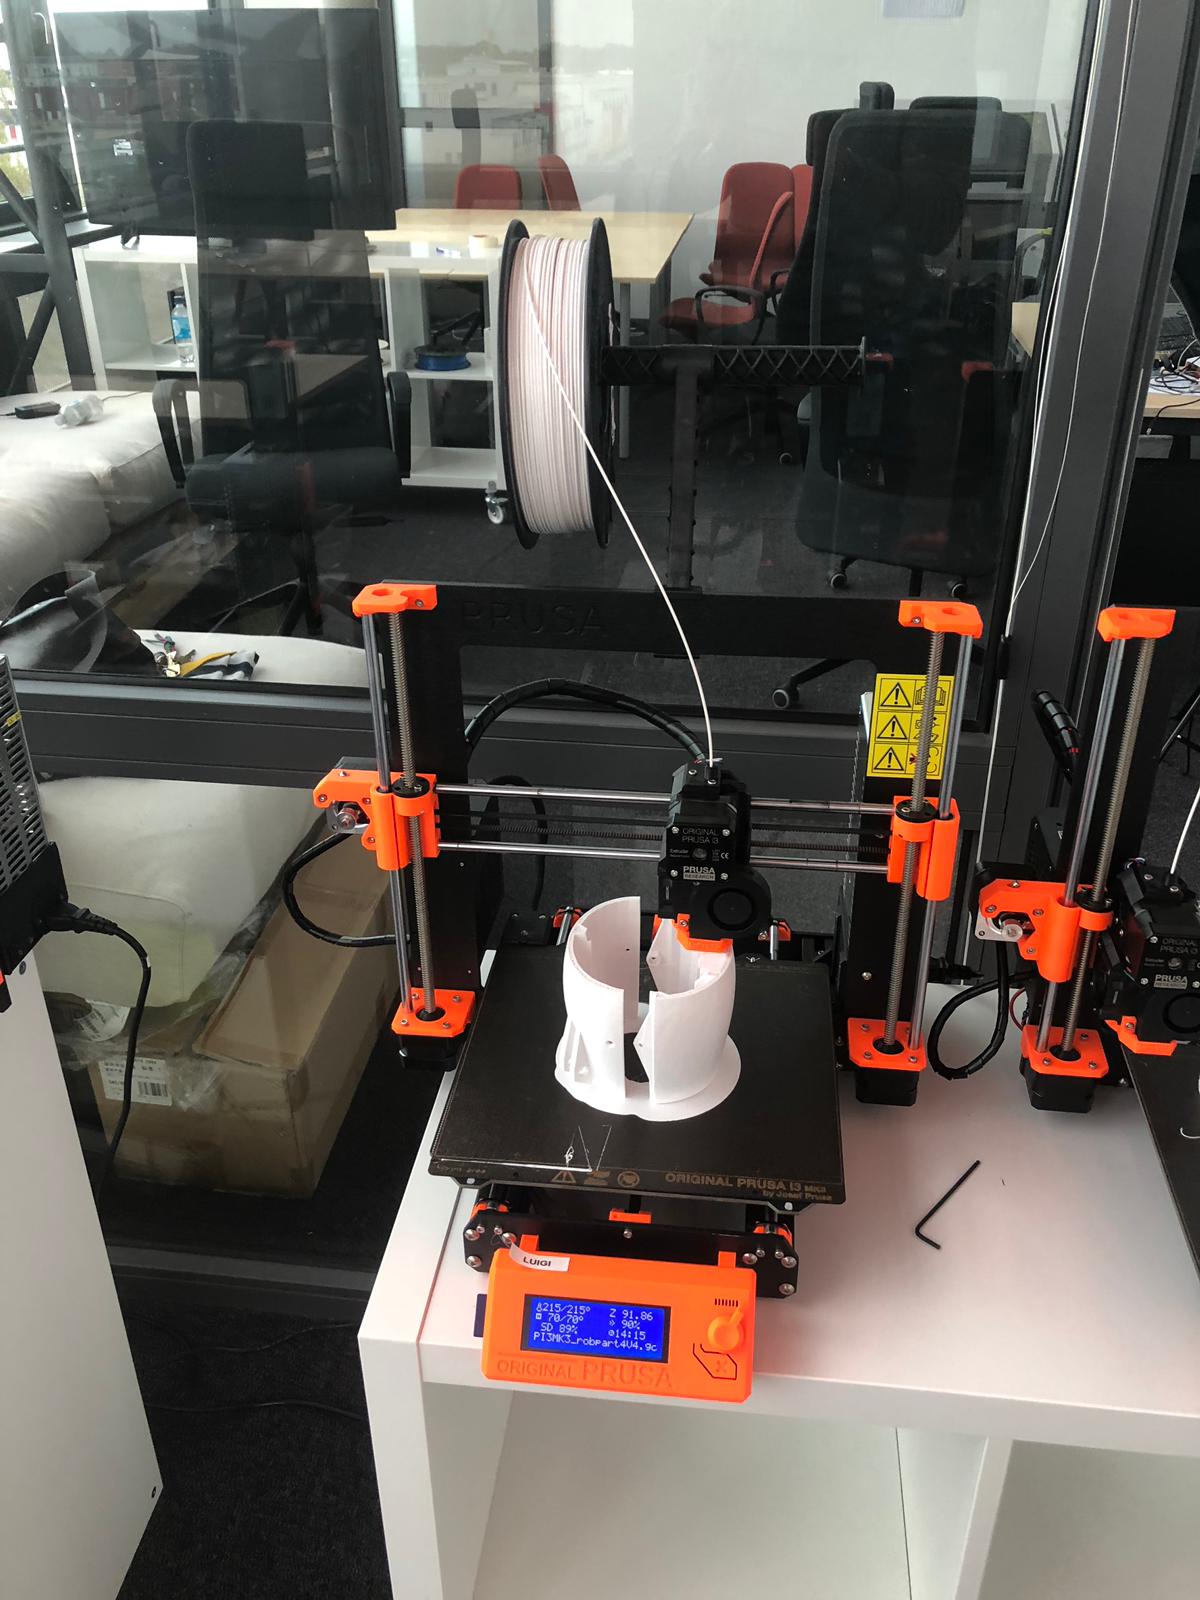
Ich habe meine beiden Drucke auf zwei Prusa’s gleichzeitig gestartet, aber deine Nachricht zu dem TPU erst danach gesehen sorry. Die anderen hatten noch Objekte auf den Flächen, und ich wusste nicht, wie gerne das gesehen wird, wenn ich die Drucke von anderen einfach so runter nehme.
Alles klar Hast du den Anpressdruck für das PETG angepasst? Der Druck vom TPU ist zu gering für das PETG daher würdest du hier vermutlich eine unterextrusion bekommen. Wenn die Drucker fertig sind kannst du die Teile einfach abnehmen und sie unter den Drucker ins Regal legen Hast du das Handgelenk gestartet? Welche Teile drucken jetzt genau?
LLeonBlank
Ich drucke wie abgesprochen robcap2v4 und robcap3v4.
Ich kontrolliere eben nochmal das Raft sah soweit aber eigentlich gut aus.
Ahh @LeonBlank du solltest doch einen Brim verwenden die Datei ohne Brim hat Marco und mich das letzte mal einen halben Tag gekostet um den Drucker wieder heil zu bekommen
Du hast nur einen skirt eingestellt. Bitte das nächste mal mit Brim min. 5mm drucken
LLeonBlank
Ich dachte mir bei dem großen Teil macht ein Brim keinen Sinn da die Fläche bereits so gut haftet
susesKaninchen
Wo wir jetzt alle Teile haben brauchen wir die Elektronik und Mechanik.
Wurden die schon bestellt? Möchte jemand noch einen Änderungsvorschlag einreichen?
Wenn ich es richtig im Kopf habe müssen alle Teile einmal nachbearbeitet werden und dann zusammengebaut werden.
Eine Frage an die Gruppe: wollen wir alle Schritte gemeinsam machen oder soll jeder wann er möchte daran arbeiten? Also z.B. Teile schleifen, zusammen setzen, usw
AndreS
Ich habe gestern Schleifpapier gekauft und in unsere Box gelegt. Den Brimm & grobe verunreinigungen habe ich gestern schon entfernt. Zudem habe ich gestern 5 Drucker gestartet.
Kurze Frage, baut ihr eigentlich auch die Schulter zusammen?
VG
Die Körpergruppe
susesKaninchen
Wir bauen den Teil noch zu Ende und dann haben wir nichts mehr zutun, wenn ihr sagt ihr habt noch genug mit den nicht passenden Steckteilen zutun können wir da weiter machen und die Schulter Bauen.
 Natascha




 sorry. Die anderen hatten noch Objekte auf den Flächen, und ich wusste nicht, wie gerne das gesehen wird, wenn ich die Drucke von anderen einfach so runter nehme.


